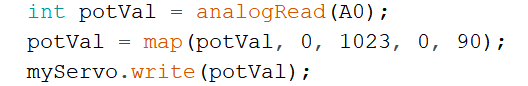
Arduino Nano主控板,通过电位器控制舵机转动角度,电位器连接到A0引脚,舵机连接到3引脚,部分程序如下,当电位器旋转至中间位置时,舵机转动的当前位置是?( )A:0B:45C:90D:180正确答案:C试卷来源:202312 青少年等级考试机器人理论真题四级本卷相关题目题目 8012题目 8013题目 8014题目 8015题目 8016在线做题 同科目题库