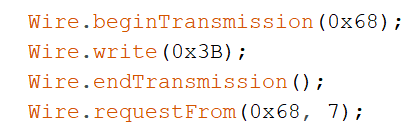
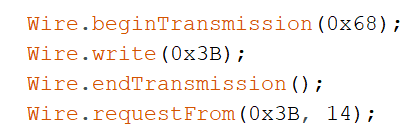
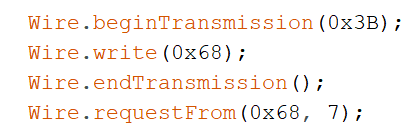
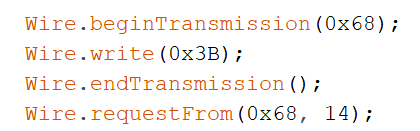
ESP32主控板通过I2C协议读取姿态传感器MPU6050的原始姿态数据,MPU6050的地址为0x68,X轴加速度分量的首地址为0x3B,需要读取X/Y/Z轴的加速度数据、角速度数据和温度数据,下列程序正确的是?( )A:B:C:D:正确答案:D试卷来源:202305 青少年等级考试机器人理论真题六级本卷相关题目题目 5906题目 5907题目 5908题目 5909题目 5910题目 5911在线做题 同科目题库