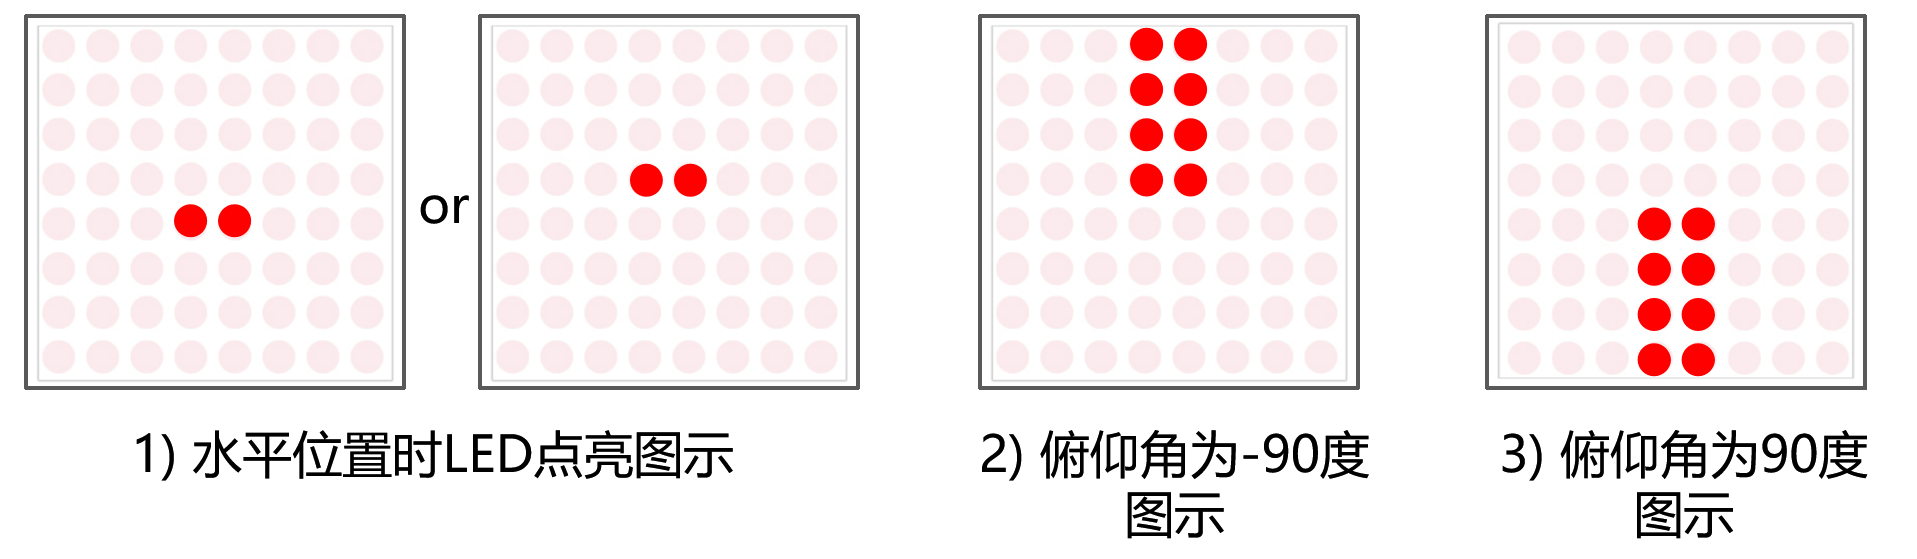
实操试题(共1题,共100分) 1. 主题:姿态传感器数据可视化显示 器件:ESP32主控板、MPU6050姿态传感器模块、8x8点阵、74HC595移位寄存器模块或芯片及相关附件。 任务要求:将MPU6050姿态传感器的俯仰角数值,映射到8x8点阵中间竖向两列,形成可视化的效果。具体任务要求如下: (1) 程序启动后,8x8点阵处于熄灭状态。 (2) 用手单击触碰传感器T0引脚,8x8点阵最外侧四周的LED灯点亮,中间区域LED灯熄灭。 (3) 再次用手单击触碰传感器T0引脚,8x8点阵最外侧四周的LED灯熄灭,程序进入姿态数据可视化状态。 (4) 当MPU6050姿态传感器处于水平位置时,8x8点阵中间位置的LED灯点亮,如图1所示。 (5) 沿X轴转动MPU6050模块,随着姿态角数字的减小,8x8点阵中间竖向两列LED自中间向上点亮。当俯仰角为-90度时,8x8点阵中间竖向两列LED自中间至上方边缘的LED灯均点亮,如图2所示。 (6) 沿X轴转动MPU6050模块,随着姿态角数字的增大,8x8点阵中间竖向两列LED自中间向下点亮。当俯仰角为90度时,8x8点阵中间竖向两列LED自中间至下方边缘的LED灯均点亮,如图3所示。 (7) 程序采用Arduino C/C++代码编写,不得使用外部库调用; (8) 未作规定处可自行处理,无明显与事实违背即可。 说明:请考生在考试结束前,按照如下要求提交相关文件。 (1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS6_身份证号,大小5M以下; (2) 将程序文件通过“上传附件”按钮进行上传; (3) 程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。 参考资料:教材所使用类库MPU6050_tockn-1.5.2的例程如下,供参考。 #include #include MPU6050 mpu6050(Wire); void setup() { Serial.begin(9600); Wire.begin(); mpu6050.begin(); mpu6050.calcGyroOffsets(true); } void loop() { mpu6050.update(); Serial.print("angleX : "); Serial.print(mpu6050.getAngleX()); Serial.print("\tangleY : "); Serial.print(mpu6050.getAngleY()); Serial.print("\tangleZ : "); Serial.println(mpu6050.getAngleZ()); } 评分项: (1) 实现程序启动后,8x8点阵处于熄灭状态;(10分) (2) 实现用手单击触碰传感器T0引脚,8x8点阵最外侧四周的LED灯点亮,中间区域LED灯熄灭;(10分) (3) 实现再次用手单击触碰传感器T0引脚,8x8点阵最外侧四周的LED灯熄灭;(10分) (4) 实现当姿态传感器处于水平位置时,8x8点阵中间位置的LED灯点亮;(10分) (5) 实现沿X轴转动MPU6050模块,随着姿态角数字的减小,8x8点阵中间竖向两列LED自中间向上点亮;(10分) (6) 实现当俯仰角为-90度时,8x8点阵中间竖向两列LED自中间至上方边缘的LED灯均点亮;(10分) (7) 沿X轴转动MPU6050模块,随着姿态角数字的增大,8x8点阵中间竖向两列LED自中间向下点亮;(10分) (8) 实现当俯仰角为90度时,8x8点阵中间竖向两列LED自中间至下方边缘的LED灯均点亮。(10分)
答案解析
评分组成
1. 电路搭设(20分)
元器件:
(1) 8x8点阵;(2分)
(2) 74HC595移位寄存器模块或芯片;(2分)
(3) MPU6050姿态传感器;(2分)
电路搭设:
(4) 8x8点阵与74HC595移位寄存器模块或芯片正确连接;(4分)
(5) 74HC595移位寄存器模块或芯片与主控板正确连接;(4分)
(6) MPU6050姿态传感器与主控板正确连接。(6分)
2. 功能实现(80分)
(1) 实现程序启动后,8x8点阵处于熄灭状态;(10分)
(2) 实现用手单击触碰传感器T0引脚,8x8点阵最外侧四周的LED灯点亮,中间区域LED灯熄灭;(10分)
(3) 实现再次用手单击触碰传感器T0引脚,8x8点阵最外侧四周的LED灯熄灭;(10分)
(4) 实现当姿态传感器处于水平位置时,8x8点阵中间位置的LED灯点亮;(10分)
(5) 实现沿X轴转动MPU6050模块,随着姿态角数字的减小,8x8点阵中间竖向两列LED自中间向上点亮;(10分)
(6) 实现当俯仰角为-90度时,8x8点阵中间竖向两列LED自中间至上方边缘的LED灯均点亮;(10分)
(7) 沿X轴转动MPU6050模块,随着姿态角数字的增大,8x8点阵中间竖向两列LED自中间向下点亮;(10分)
(8) 实现当俯仰角为90度时,8x8点阵中间竖向两列LED自中间至下方边缘的LED灯均点亮。(10分)
试卷来源:202509 青少年等级考试机器人实操真题六级